要让机器人真正理解物理世界,光靠视觉远远不够。
机器人未来的发展,都建立在世界模型上。所谓世界模型,本质上是机器人的“物理直觉模拟器”——在执行动作之前,先在脑子里推演一遍“我这么做,世界会发生什么变化”。
一个优秀的具身智能体,必须能够预判动作的后果。但过去所有的世界模型都有一个致命的缺陷:它们只靠眼睛看,从不靠手摸。
模型能预测下一帧画面,却无法预判接触瞬间的受力与滑移。没有触觉的世界模型,就像是让一个盲人仅凭远远观望来学习打球——看得见球的位置,却永远学不会手感。
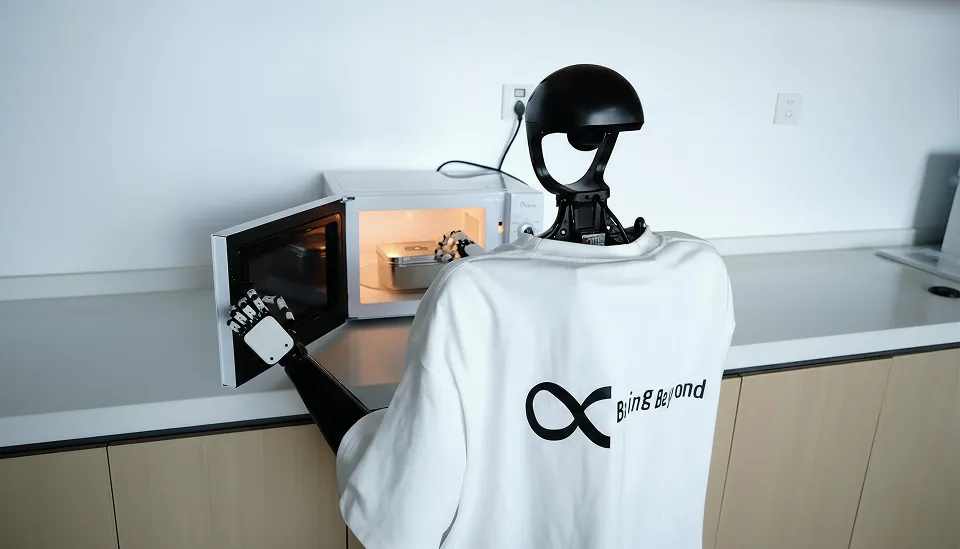
7月28日,智在无界发布了全球首个隐式触觉世界动作模型Being-H0.8,第一次把触觉模态大规模引入了世界模型预训练。智在无界把视觉、触觉、动作和未来状态变化全部统一到一个特征空间里,让机器人不仅能“看到”接下来会发生什么,更能“预判”接触那一瞬间的力度和反馈。
做到这一点,靠的是海量数据支撑。智在无界建立了超过50万小时的第一人称人类视频数据库,更关键的是自研了TactoHand系统——能从普通人类视频里反推出触觉信号,不需要给采集者穿戴任何传感器。
这等于把触觉数据的获取成本拉到了接近零。当触觉数据不再稀缺,世界模型才真正具备了物理常识。
触觉正把具身智能推向一个全新的高度。而在这个被触觉重塑的产业版图里,当所有机器人都需要“手感”的时候,谁能提供覆盖主流灵巧手的触觉传感器,谁就站在了风口的最中央。 $福莱新材(SH605488)$
作者声明: 本文转载自第三方,旨在提供资讯参考,并非证券推荐或投资建议。作者对内容的真实性、准确性不承担保证责任。本文不构成任何投资建议或证券推荐。截至发文日,作者与文中提及的标的不存在持仓关系。